Control Systems Trainer, Alat Praktikum Sistem Kendali, Rp20 juta per unit.
Rotary inverted pendulum, linear inverted pendulum, ball and beam, birotor. Dibuat di Yogyakarta, siap kirim. Mahasiswa coding kontrolernya sendiri di C, Python, atau Simulink.
INCLUDED: plant · controller board · PSU · kabel · modul praktikum · source code · garansi 1 tahun · ready stock
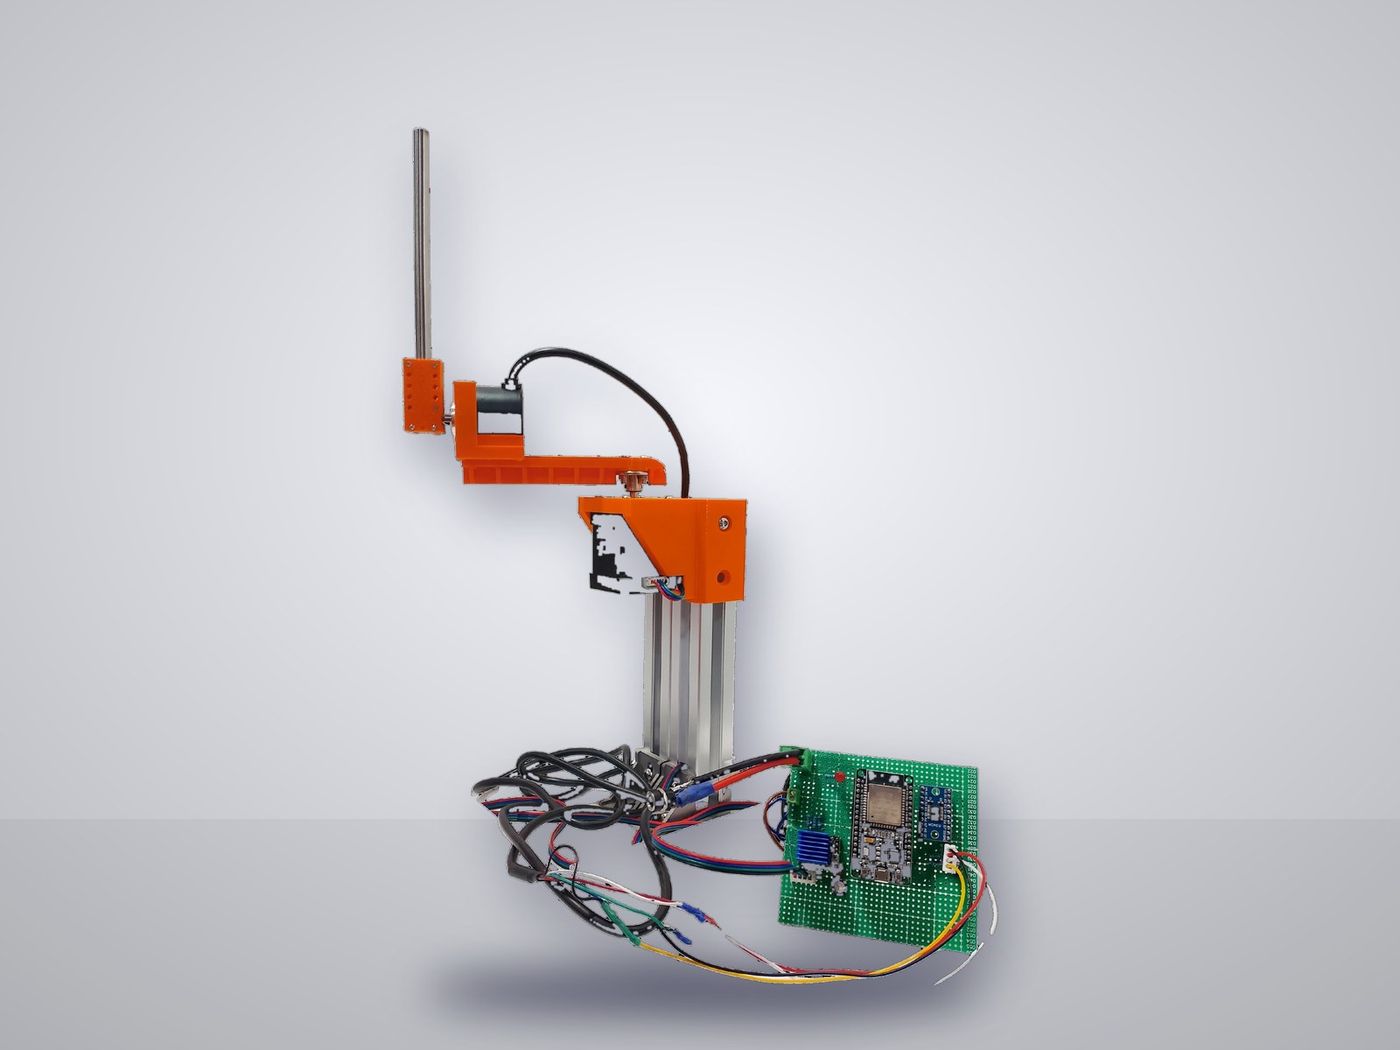
Batang seimbang di ujung lengan yang berputar.Trainer pendulum terbalik rotari
Furuta pendulum. Lengan berputar di bidang horizontal, pendulum di ujungnya harus dijaga tegak. Dua encoder, satu motor, empat state. Mahasiswa mulai dari swing-up dan stabilisasi PID, lalu state feedback.
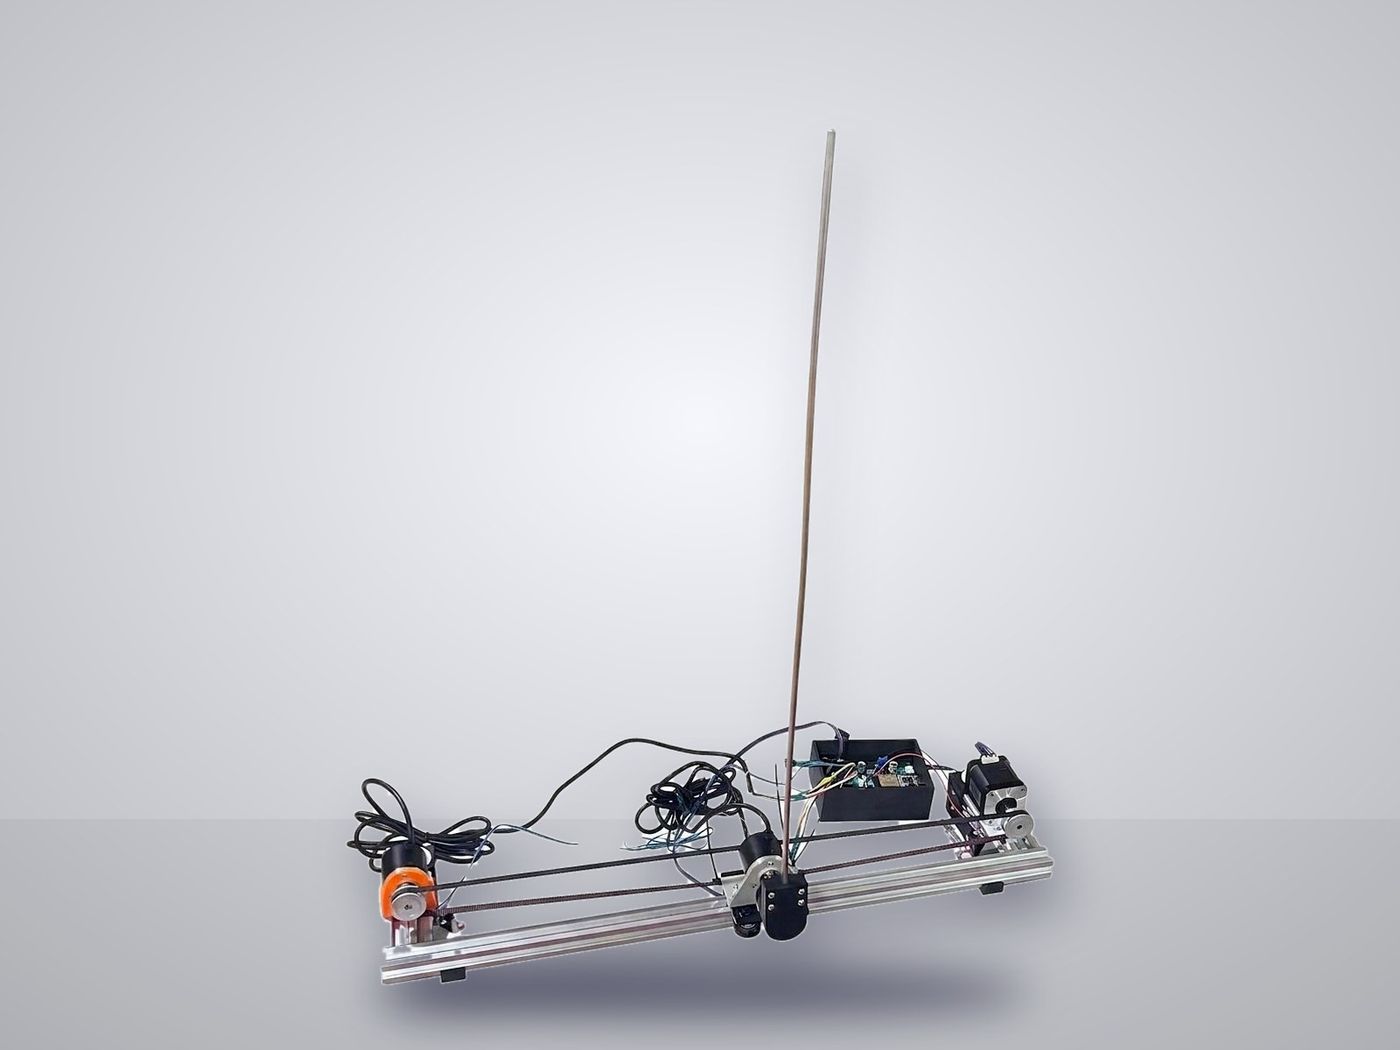
Cart di atas rel, pole yang ingin jatuh.Trainer pendulum terbalik linier
Cart-pole. Dua tugas sekaligus: menjaga pole tegak dan membawa cart ke posisi. PID hanya pada sudut pole membuat cart terus bergeser ke ujung rel, dan itu pelajarannya. Full state feedback menahan keduanya. Coba sendiri.
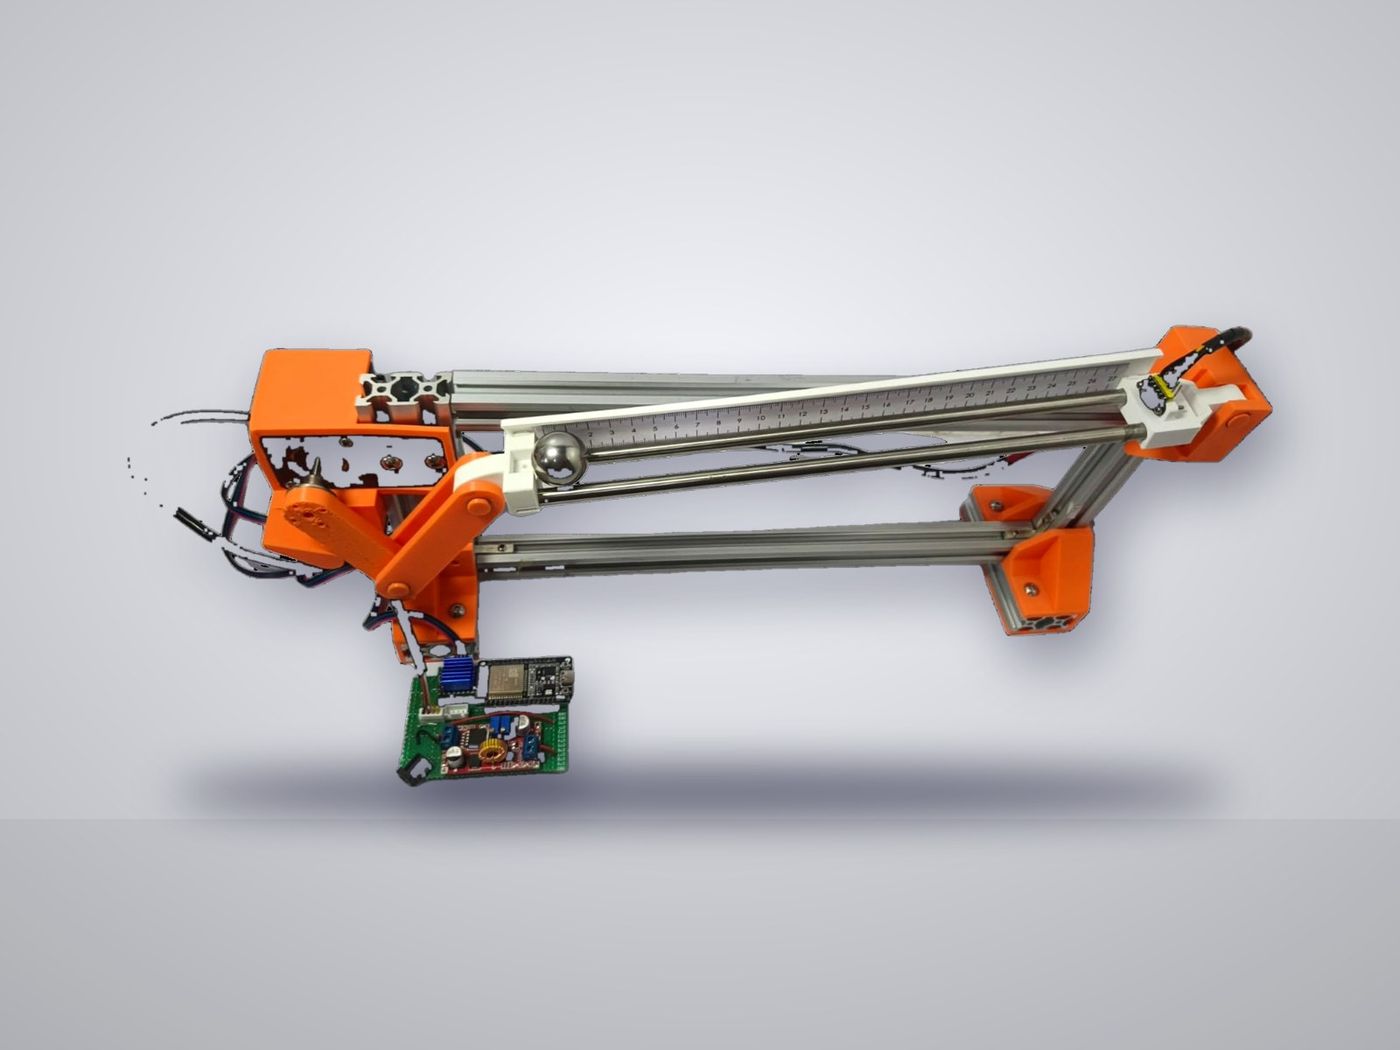
Miringkan beam, tempatkan bolanya.Trainer ball and beam
Yang paling ramah dari keempatnya, paling jelas untuk pelajaran pertama tentang overshoot dan settling time. Servo memiringkan beam, sensor membaca posisi bola, dan loop harus menghentikan bola di tanda. Tanpa kontrol, bola tidak pernah berhenti sendiri.
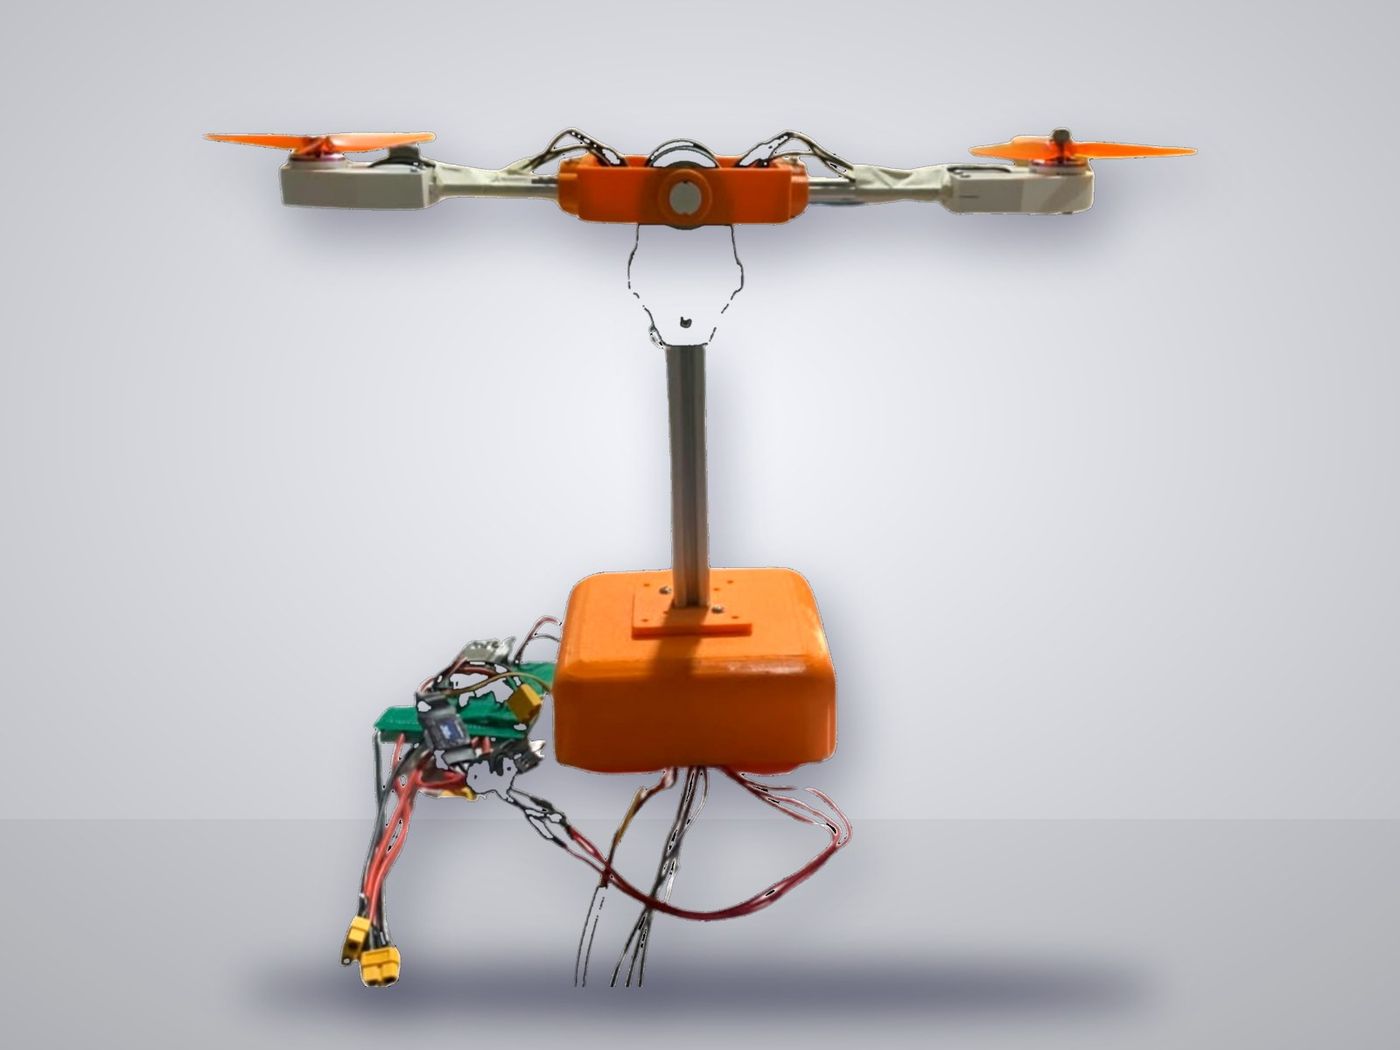
Dua rotor, satu beam, dan lag yang membuatnya sulit.Trainer birotor
Beam dengan dua rotor yang berayun di satu poros. Thrust tidak berubah seketika, jadi loop melawan lag aktuator sekaligus gravitasi. Persiapan yang baik untuk drone dan sistem apa pun yang aktuatornya lebih lambat dari plant.
Satu unit, lengkap untuk lab.
- Plant terkalibrasi, siap pakai
- Controller board, PSU, dan kabel
- Modul praktikum [N] percobaan, dengan kunci jawaban untuk dosen
- Source code firmware, skematik, dan file CAD
- Template C, Python, dan Simulink
- Garansi [1 tahun], spare part dari Yogyakarta
Rp20 juta per unit.
Minta penawaran sekarang.
Pilih plant-nya, kami kirim penawaran resmi, spesifikasi, dan dokumen TKDN untuk pengadaan. Harga khusus untuk paket lab lengkap.